 mozgi
Разработчики представили фреймворк Dexterous-Astra для управления роботами
Разработчики представили Dexterous-Astra — специализированный программный стек, предназначенный для управления высокоточными манипуляторами и робототехническими системами. Проект ориентирован на интеграцию с современными моделями управления для выполнения сложных задач в реальном времени.
Инструментарий включает в себя набор библиотек для обработки сенсорных данных и передачи команд на приводы манипуляторов с минимальной задержкой. Система поддерживает работу с пространственными координатами и позволяет настраивать параметры захвата объектов, обеспечивая точность позиционирования до 0.5 миллиметра при выполнении базовых операций.
Код проекта опубликован на платформе GitHub под лицензией, допускающей свободное использование в исследовательских целях. В состав репозитория входят готовые конфигурации для популярных моделей робототехнических рук, что позволяет сократить время развертывания системы с нескольких дней до 4 часов.
Архитектура решения базируется на модульном подходе, где каждый компонент управления изолирован, что упрощает отладку и масштабирование алгоритмов. Разработчики реализовали поддержку протоколов связи, совместимых с большинством промышленных контроллеров, что делает систему пригодной для интеграции в существующие производственные цепочки.
Появление подобных инструментов упрощает разработку автономных агентов, способных взаимодействовать с физическим миром. Использование унифицированного стека позволяет исследователям сосредоточиться на обучении моделей, делегируя низкоуровневое управление манипуляторами проверенным программным модулям.
Похожие новости
 Nothing анонсировала выход AI-гаджета в следующем месяце
4 ноября 2026 г.
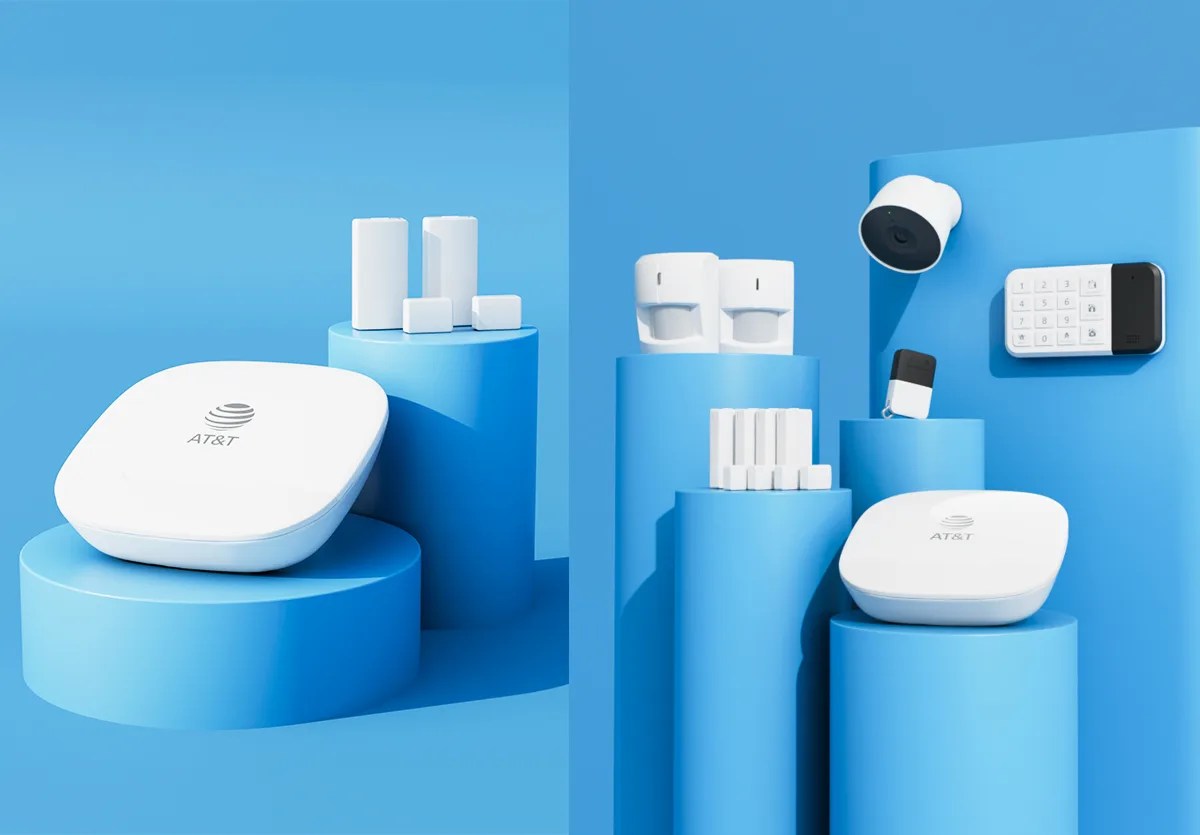 AT&T интегрировала Gemini for Home в систему безопасности Connected Life
4 ноября 2026 г.
 OpenAI добавила генерацию GIF в ChatGPT с моделью Images 2.6
4 ноября 2026 г.
 Replay внедрила отладку с путешествием во времени для ИИ-агентов
4 ноября 2026 г.